存储机器人在20小时内照看20台3D打印机,其生产力得到了巨大的提高。...
存储机器人在20小时内照看20台3D打印机,其生产力得到了巨大的提高。
版权声明
本文仅代表作者观点,不代表本网站立场。
本文系作者授权本网站发表,未经许可,不得转载。
上一篇:双足机器人角色的设计与控制 下一篇:GMR:通用运动重定向开源库
存储机器人在20小时内照看20台3D打印机,其生产力得到了巨大的提高。
本文仅代表作者观点,不代表本网站立场。
本文系作者授权本网站发表,未经许可,不得转载。
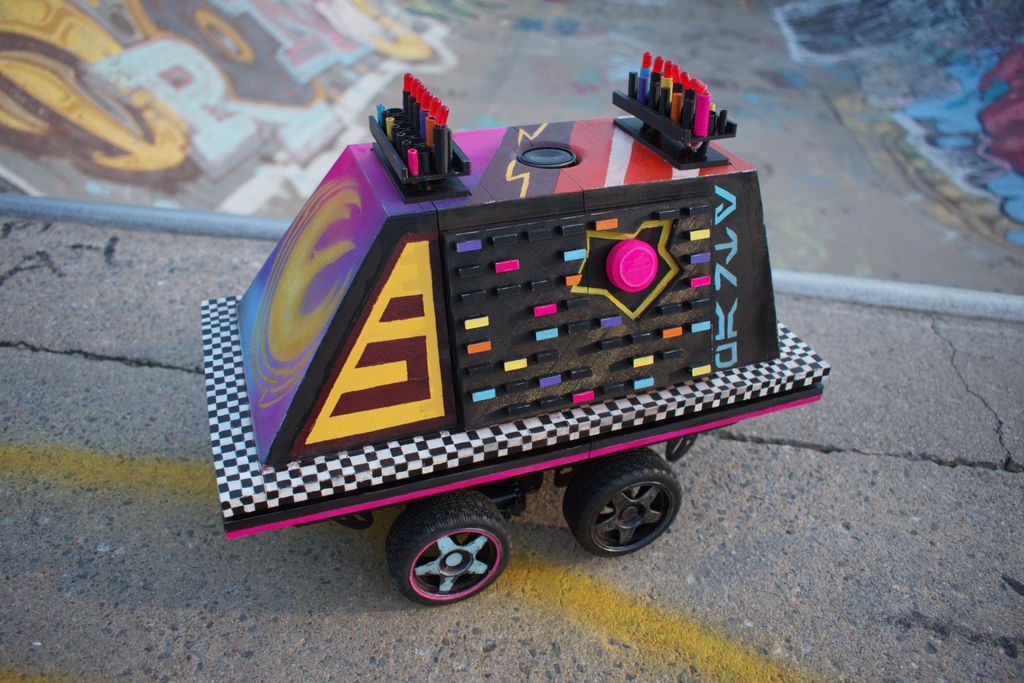
这是一个能自主行驶、会尖叫、还能开派对的"老鼠机器人"(Mouse Droid)。作者的灵感很简单:如果《星球大战》里热爱涂鸦和狂欢的 Sabine Wren 收养了一只老鼠机器人,会是什么样? 答案显然是——给它喷上涂鸦,再装个蹦迪模式。项目概览项目信息作者heychaostheory分类电路 / Arduino发布时间2026年9月7日难度中高级(涉及焊接、3D打印、Arduino编程)核心功能自走避障 + 尖叫音效 + LED 派对灯光授权代码 MI...

通用运动重定向是一个库,它允许使用各种数据格式(包括动作捕捉系统)将人类运动从视频重定向到类人机器人。我建议你去看看链接回购中包含的视频。Github仓库:https://github.com/YanjieZe/GMR...
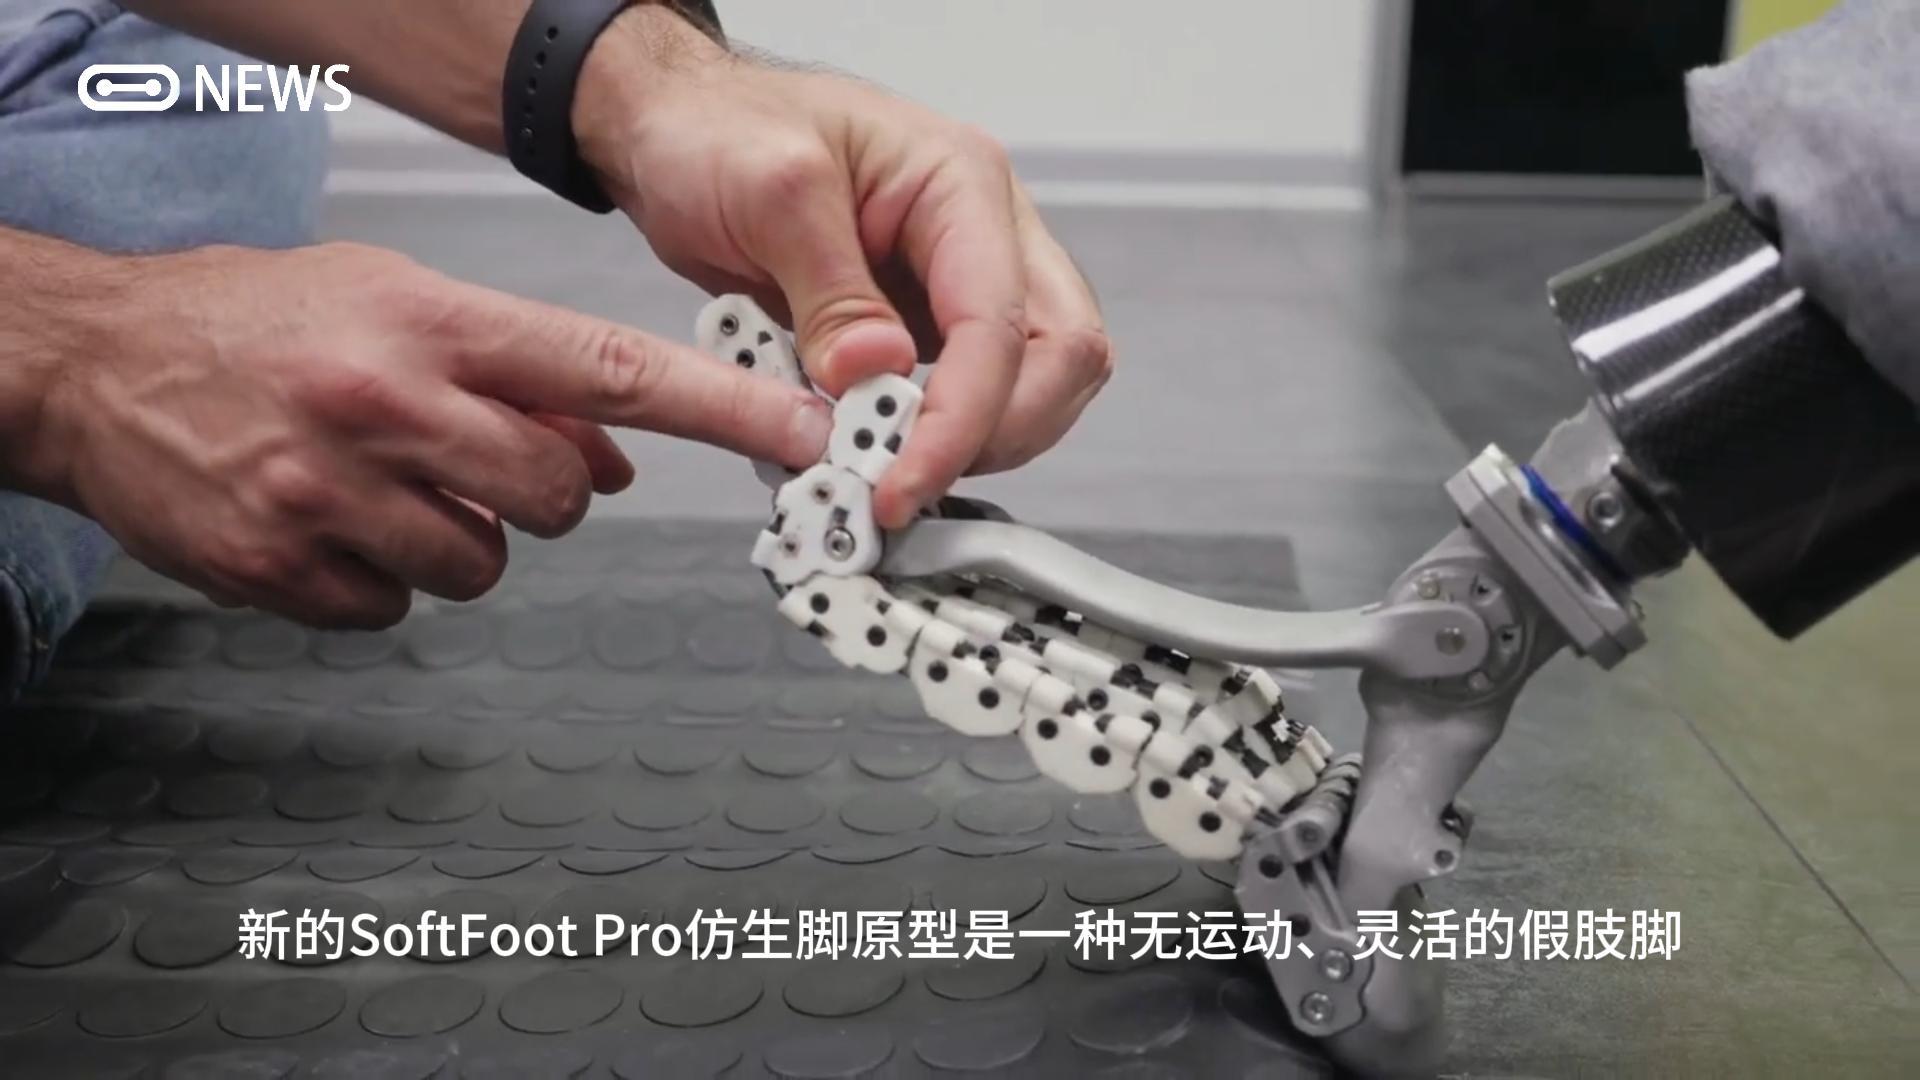
新的SoftFoot Pro仿生脚原型是一种无运动、灵活的假肢脚,灵感来自人类四肢的解剖结构,由热那亚的意大利理工学院与比萨大学合作设计.它的设计在国际上是独一无二的,旨在为残疾人提供灵活的技术假肢,并为未来的人形机器人提供解决方案。...
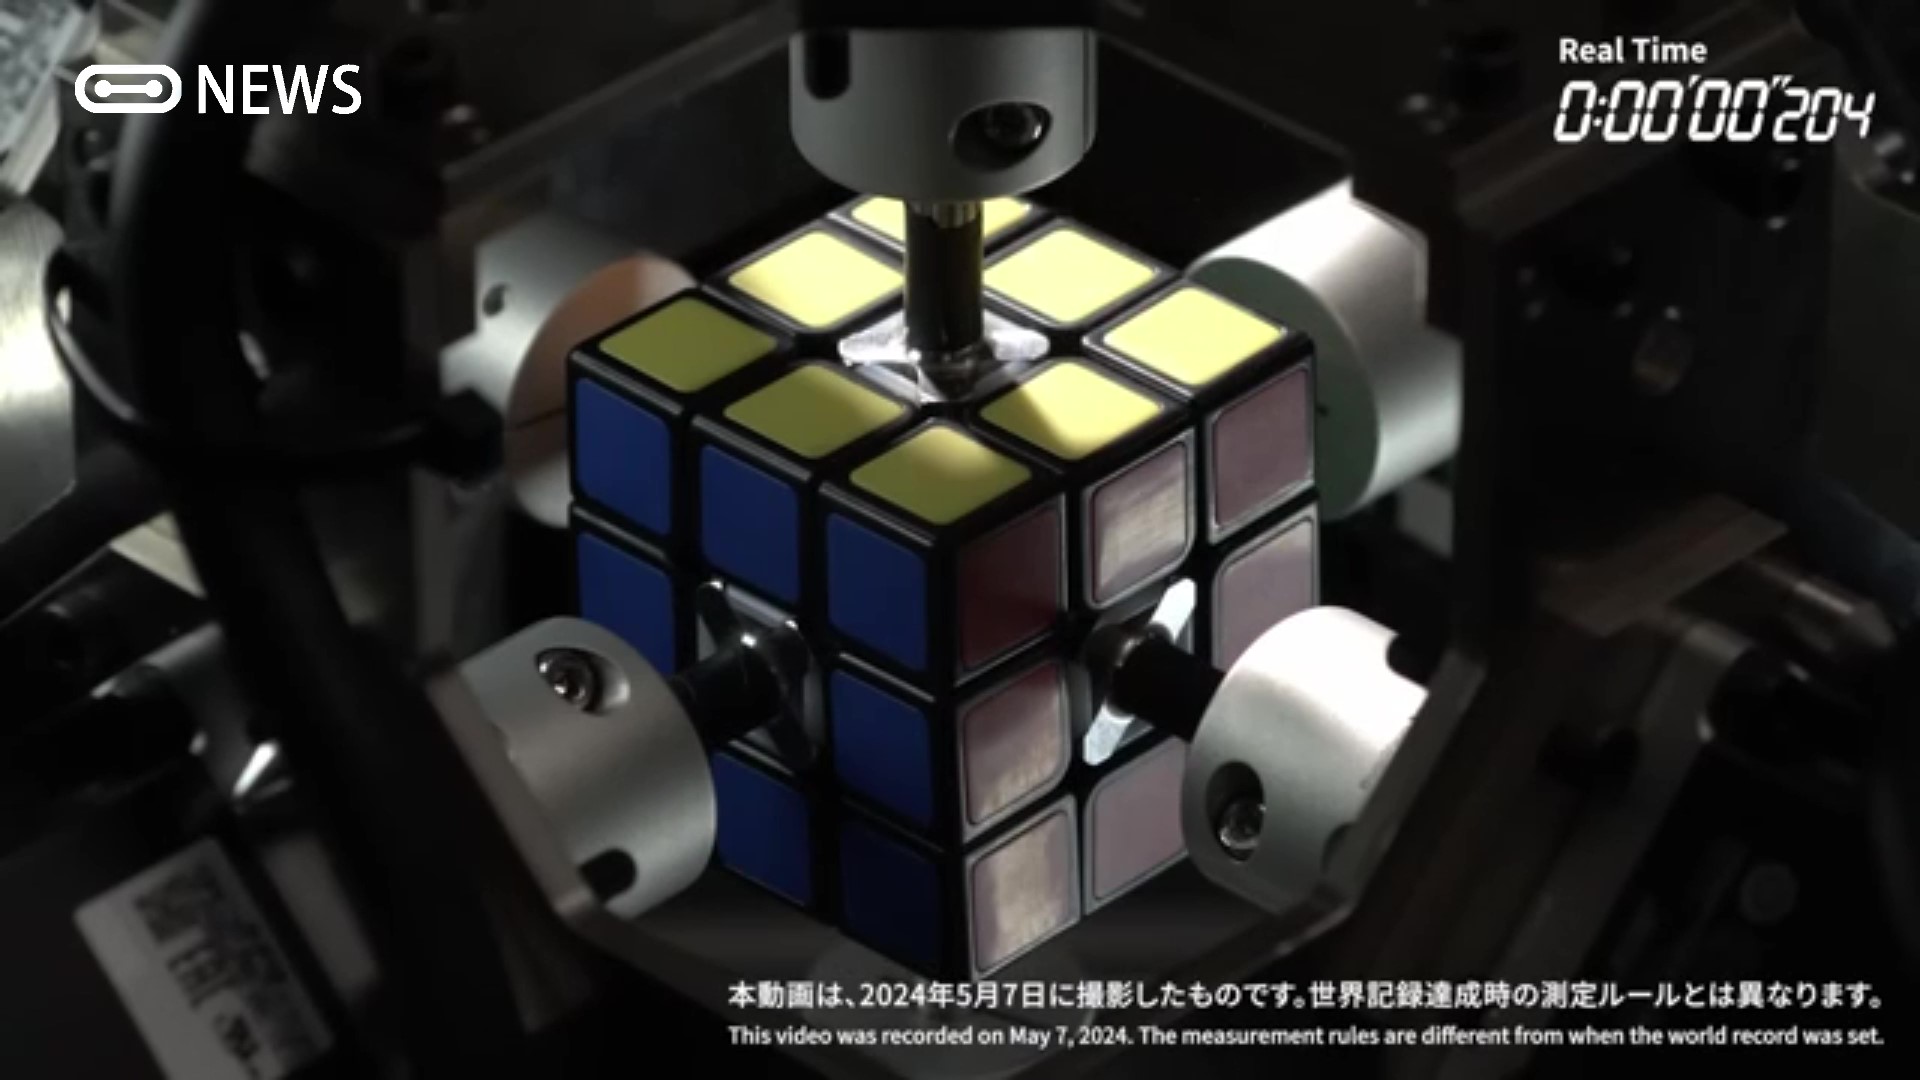
三菱公司因最快解决魔方的机器人而荣获吉尼斯世界纪录称号。该机器人的时间为 0.305 秒,打破了之前的 0.38 秒纪录。...
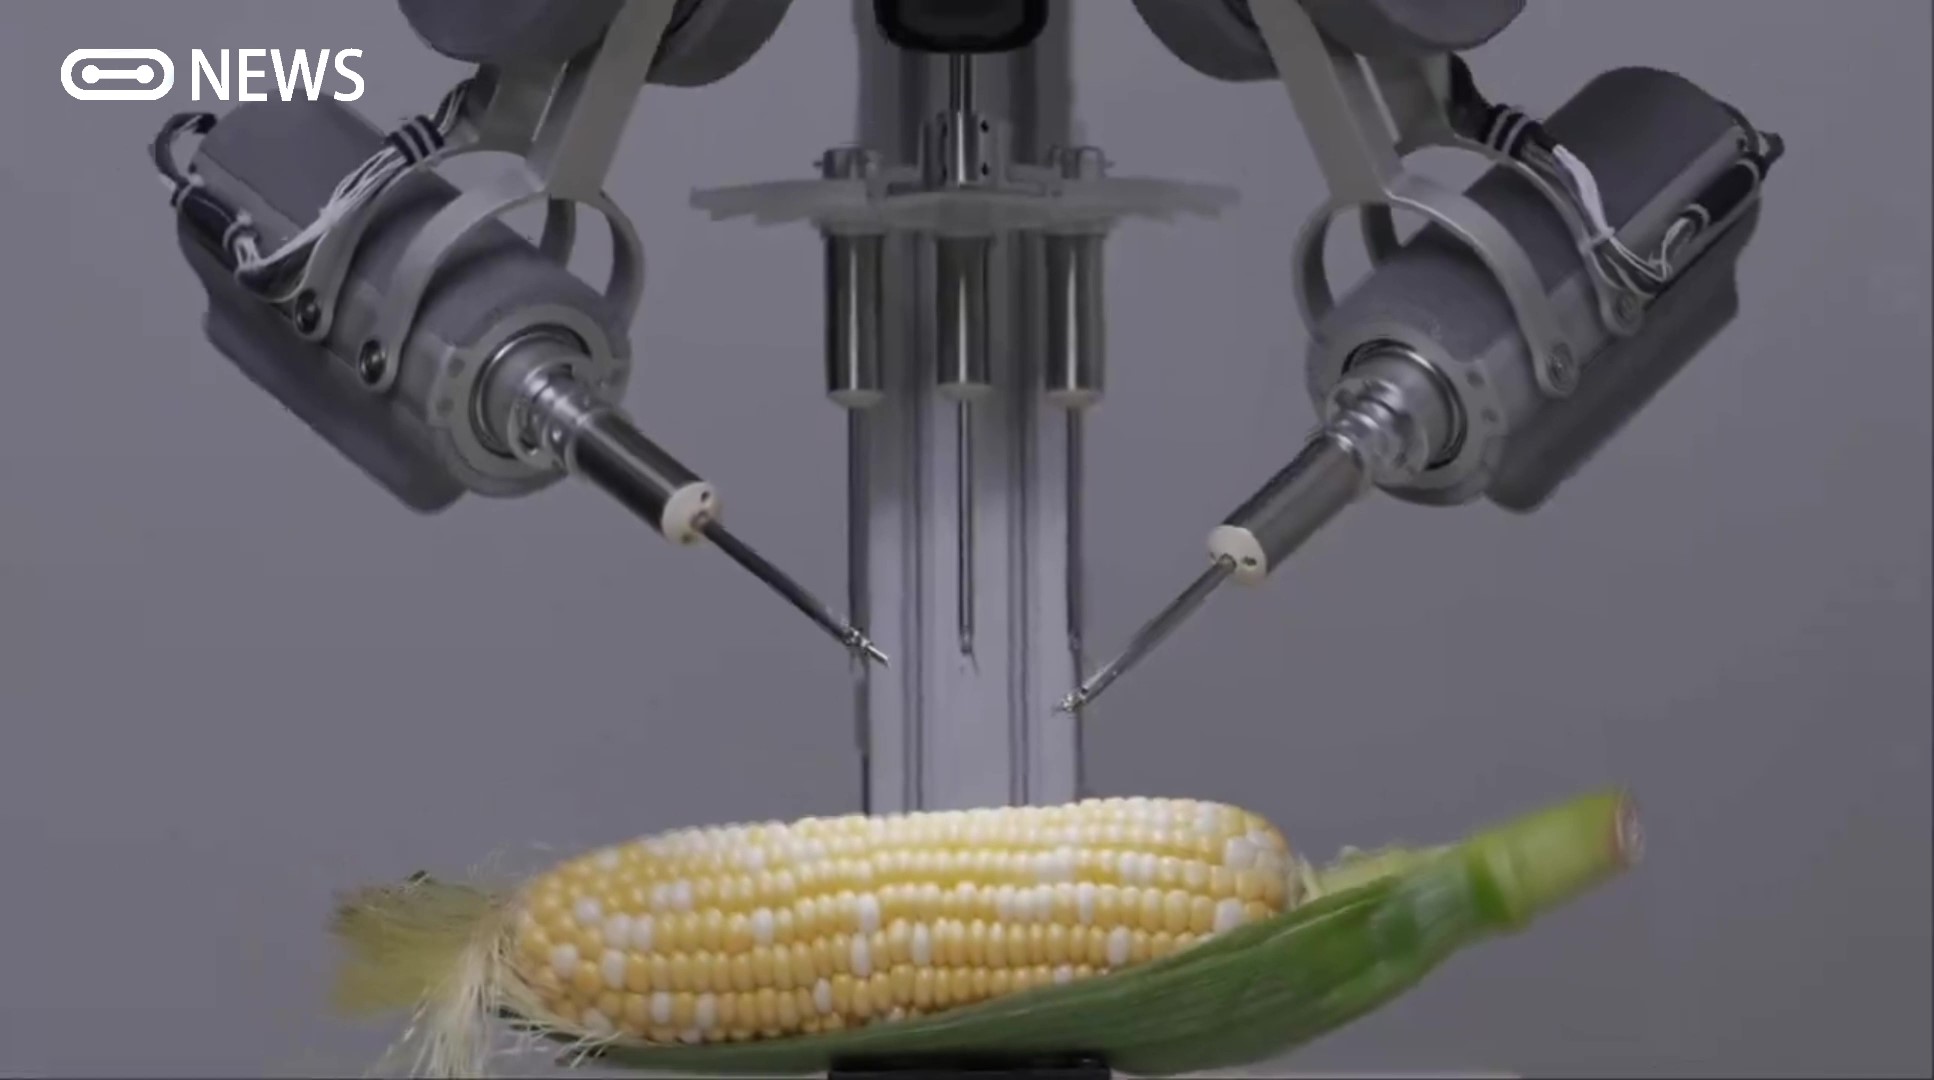
索尼开发了一种机器人,可以利用显微镜和高灵敏度的控制装置来跟踪外科医生的手部动作,并对静脉和神经等小组织进行精细的手术。...

在移动机器人领域,准确估计机器人的位置和方向对于成功导航和控制至关重要。用于实现此目的的一种常用技术是计算里程计。里程计是通过分析车轮运动和旋转来估计机器人位置和方向(或统称为姿势)的过程。在本文中,我们将主要关注移动机器人,并且本文建立在坐标变换的先验知识的基础上,这些知识将用于在探索环境时推导更新的机器人姿势。了解里程计里程计(也称为航位推算) 的原理是,轮式机器人行驶的距离可以通过测量其轮子的旋转来确定。通过测量每个轮子的旋转运动并应用运动学方程,可以估计机器...


发表评论