-
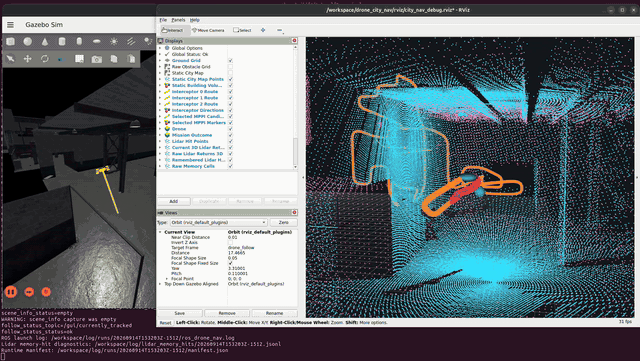
PX4 无人机免地图 3D 导航:飞行中自建避障记忆
本文整理自 formiat 于 2025 年 9 月在 Open Robotics 官方社区(Discourse)发布的帖子,介绍其开源项目 formiat/px4-ros2-drone-nav(release v0.2.1)。这是什么一套给四旋翼用的开源导航栈。给它一个起点、一个终点,扔进多层城市楼宇世界里——没有地图。它靠机载的仿真 3D 激光边飞边建自己的障碍物记忆,在这份记忆上做完整的 3D 规划,最后通过 PX4 的 offboard 模式执行。协议:MIT定位:仿...
作者:ROBOT@qwh 日期:2026.09.24 分类:机器人 99 -
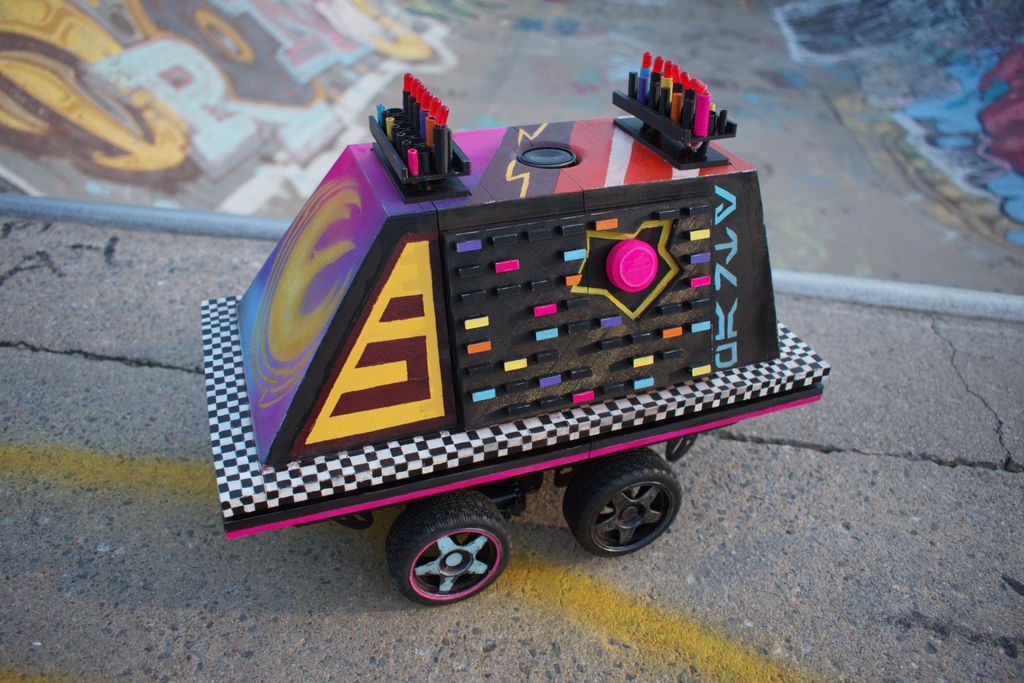
自制"派对模式"自走老鼠机器人:会尖叫、会摇摆的 Arduino DIY 项目
这是一个能自主行驶、会尖叫、还能开派对的"老鼠机器人"(Mouse Droid)。作者的灵感很简单:如果《星球大战》里热爱涂鸦和狂欢的 Sabine Wren 收养了一只老鼠机器人,会是什么样? 答案显然是——给它喷上涂鸦,再装个蹦迪模式。项目概览项目信息作者heychaostheory分类电路 / Arduino发布时间2026年9月7日难度中高级(涉及焊接、3D打印、Arduino编程)核心功能自走避障 + 尖叫音效 + LED 派对灯光授权代码 MI...
作者:ROBOT@qwh 日期:2026.09.24 分类:机器人 94 -

GMR:通用运动重定向开源库
通用运动重定向是一个库,它允许使用各种数据格式(包括动作捕捉系统)将人类运动从视频重定向到类人机器人。我建议你去看看链接回购中包含的视频。Github仓库:https://github.com/YanjieZe/GMR...
作者:ROBOT@qwh 日期:2025.08.18 分类:机器人 1258 -

-
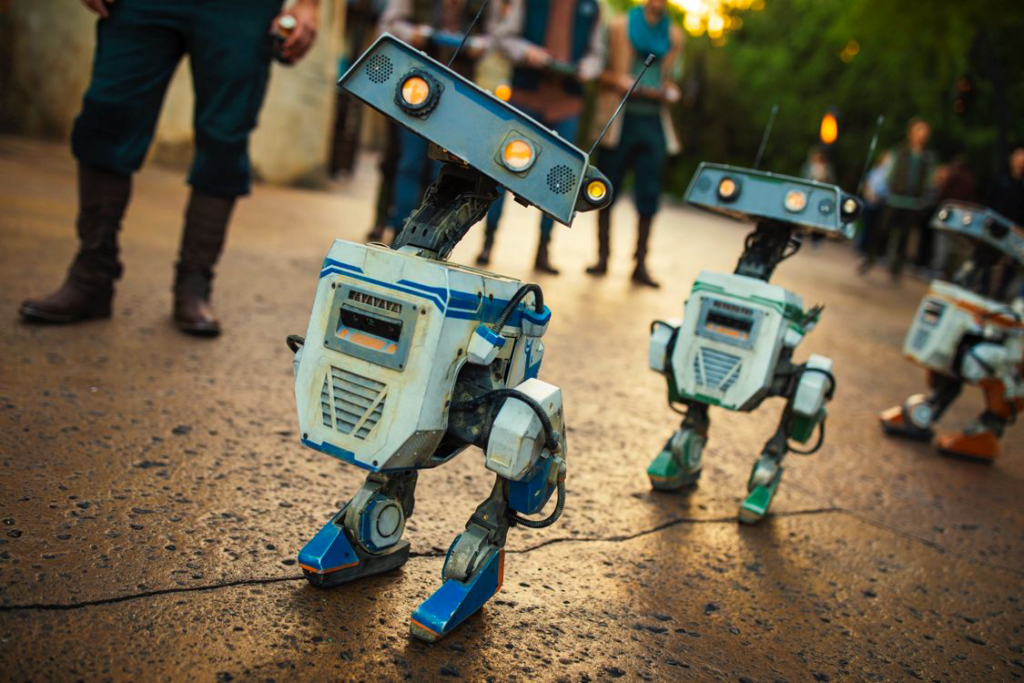
双足机器人角色的设计与控制
有腿机器人在具有挑战性的非结构化地形中取得了令人印象深刻的动态运动壮举。然而,在娱乐应用中,这些机器人的设计和控制在吸引人类观众方面面临着额外的挑战。这项工作的目的是统一表现力,艺术家指导的运动和强大的动态机动性的腿机器人。为此,我们介绍了一种新的双足机器人,设计的重点是字符驱动的机械特性。我们提出了一种基于强化学习的控制体系结构,以鲁棒地执行指令信号条件下的艺术运动。在运行时,这些命令信号由动画引擎生成,该动画引擎在多个动画源之间进行组合和混合。最后,直观的操作界面使机器人...
作者:ROBOT@qwh 日期:2024.07.27 分类:机器人 2933 -
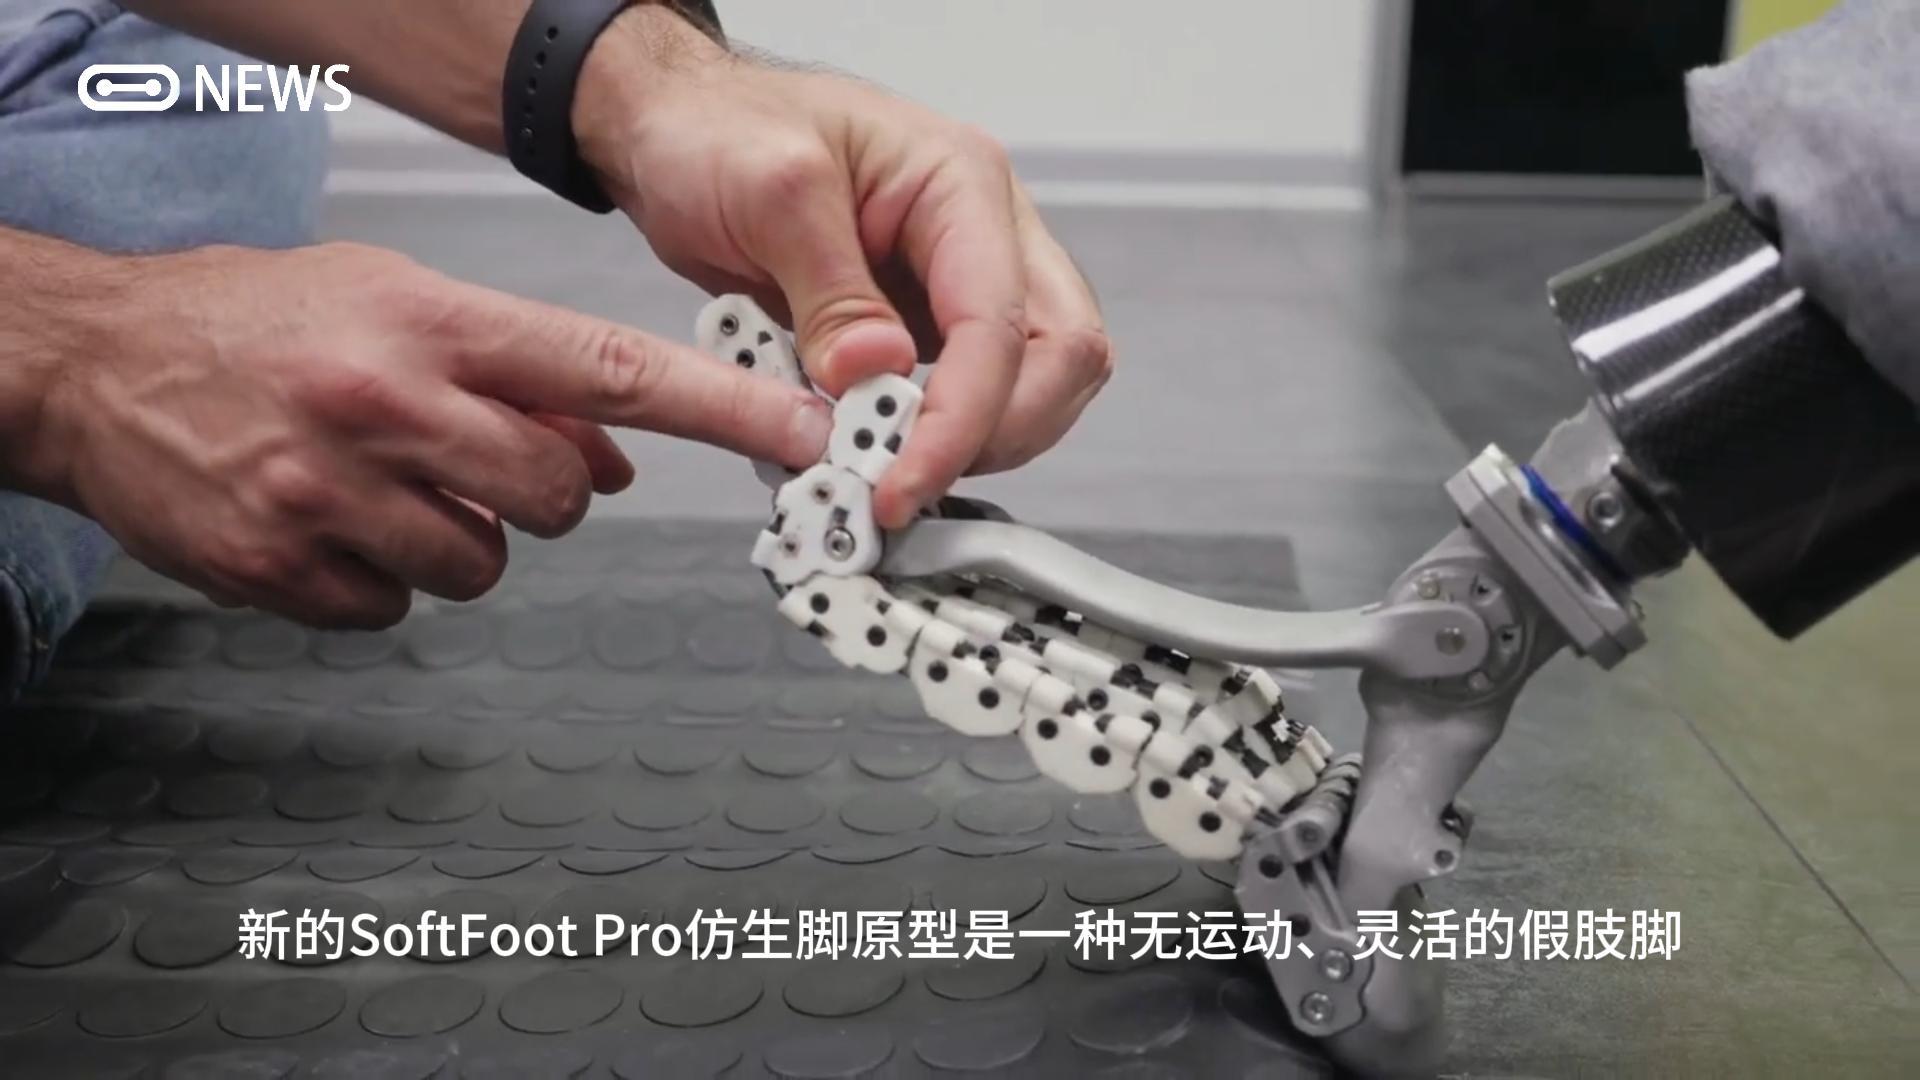
SoftFoot Pro新型仿生假肢
新的SoftFoot Pro仿生脚原型是一种无运动、灵活的假肢脚,灵感来自人类四肢的解剖结构,由热那亚的意大利理工学院与比萨大学合作设计.它的设计在国际上是独一无二的,旨在为残疾人提供灵活的技术假肢,并为未来的人形机器人提供解决方案。...
作者:ROBOT@qwh 日期:2024.07.15 分类:机器人 3077 -
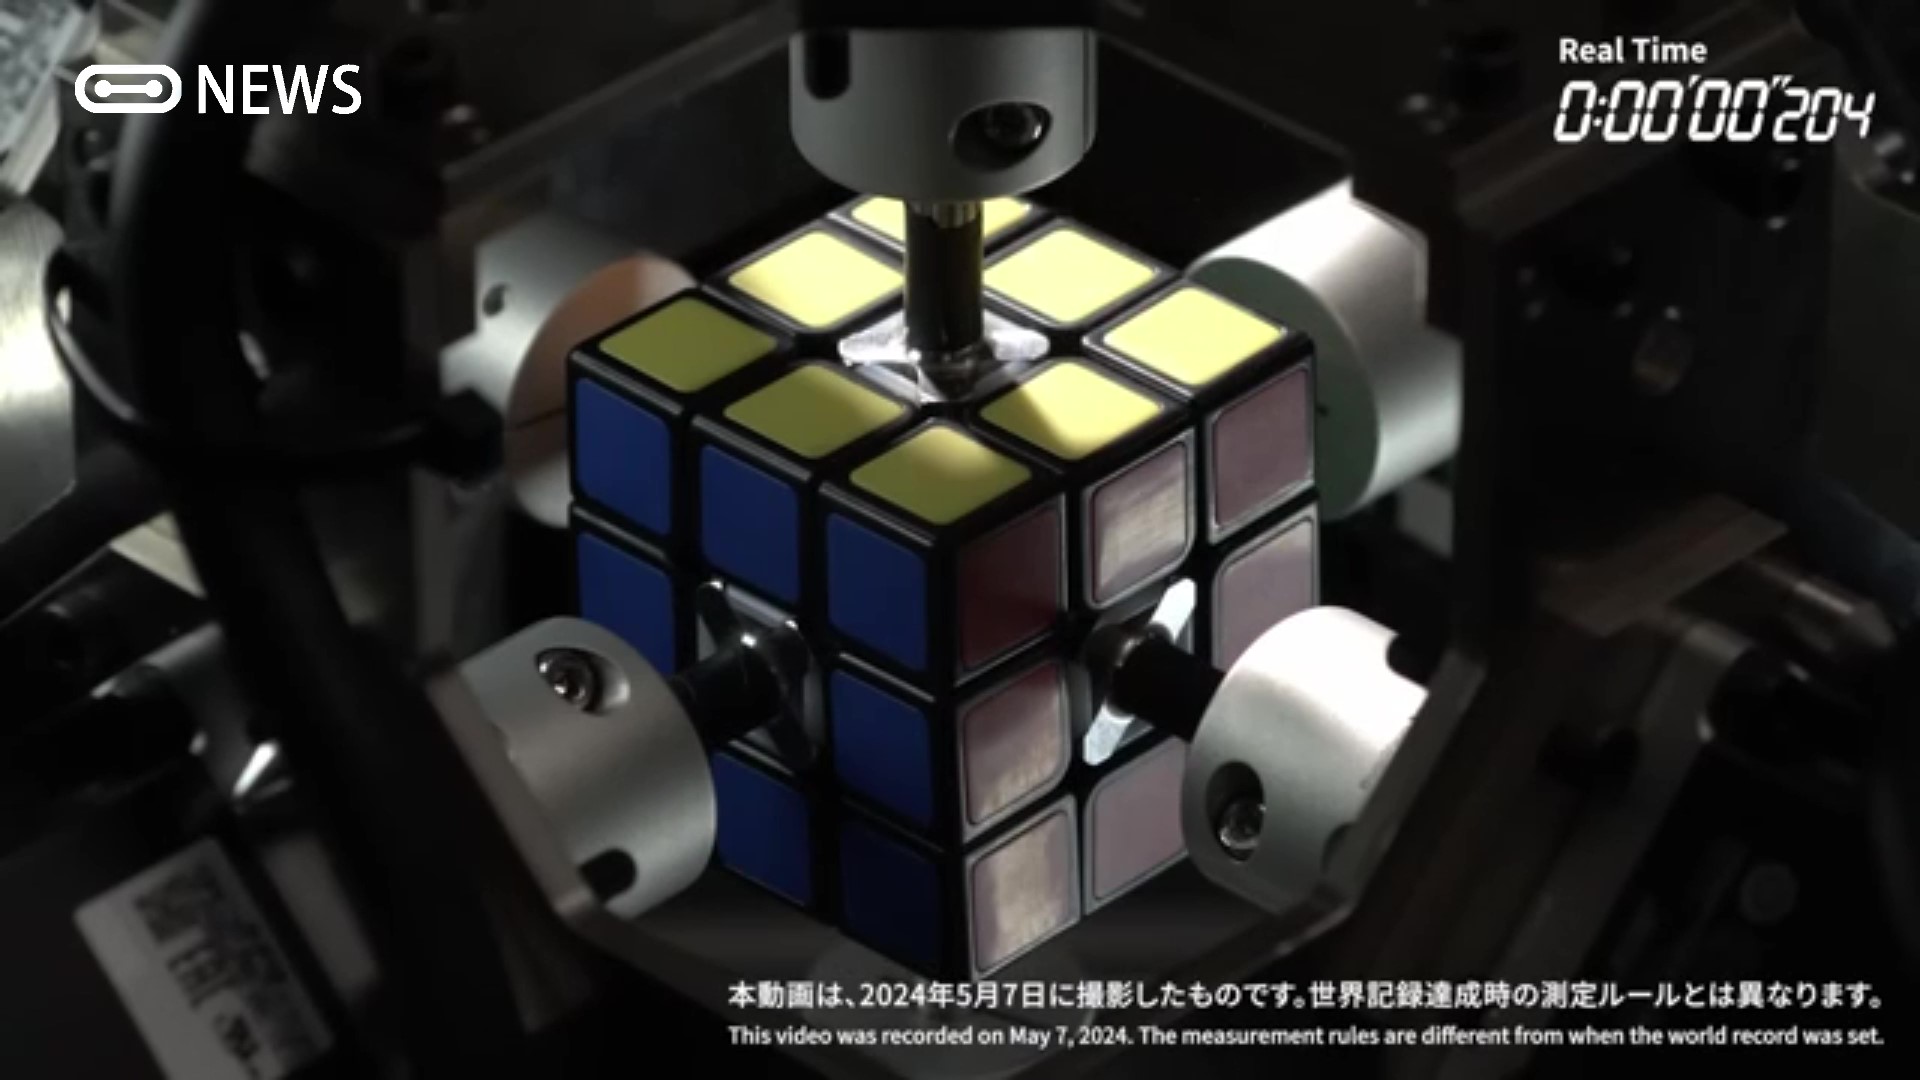
0.305秒成为最快破解魔方的机器人
三菱公司因最快解决魔方的机器人而荣获吉尼斯世界纪录称号。该机器人的时间为 0.305 秒,打破了之前的 0.38 秒纪录。...
作者:ROBOT@qwh 日期:2024.06.24 分类:机器人 2937 -
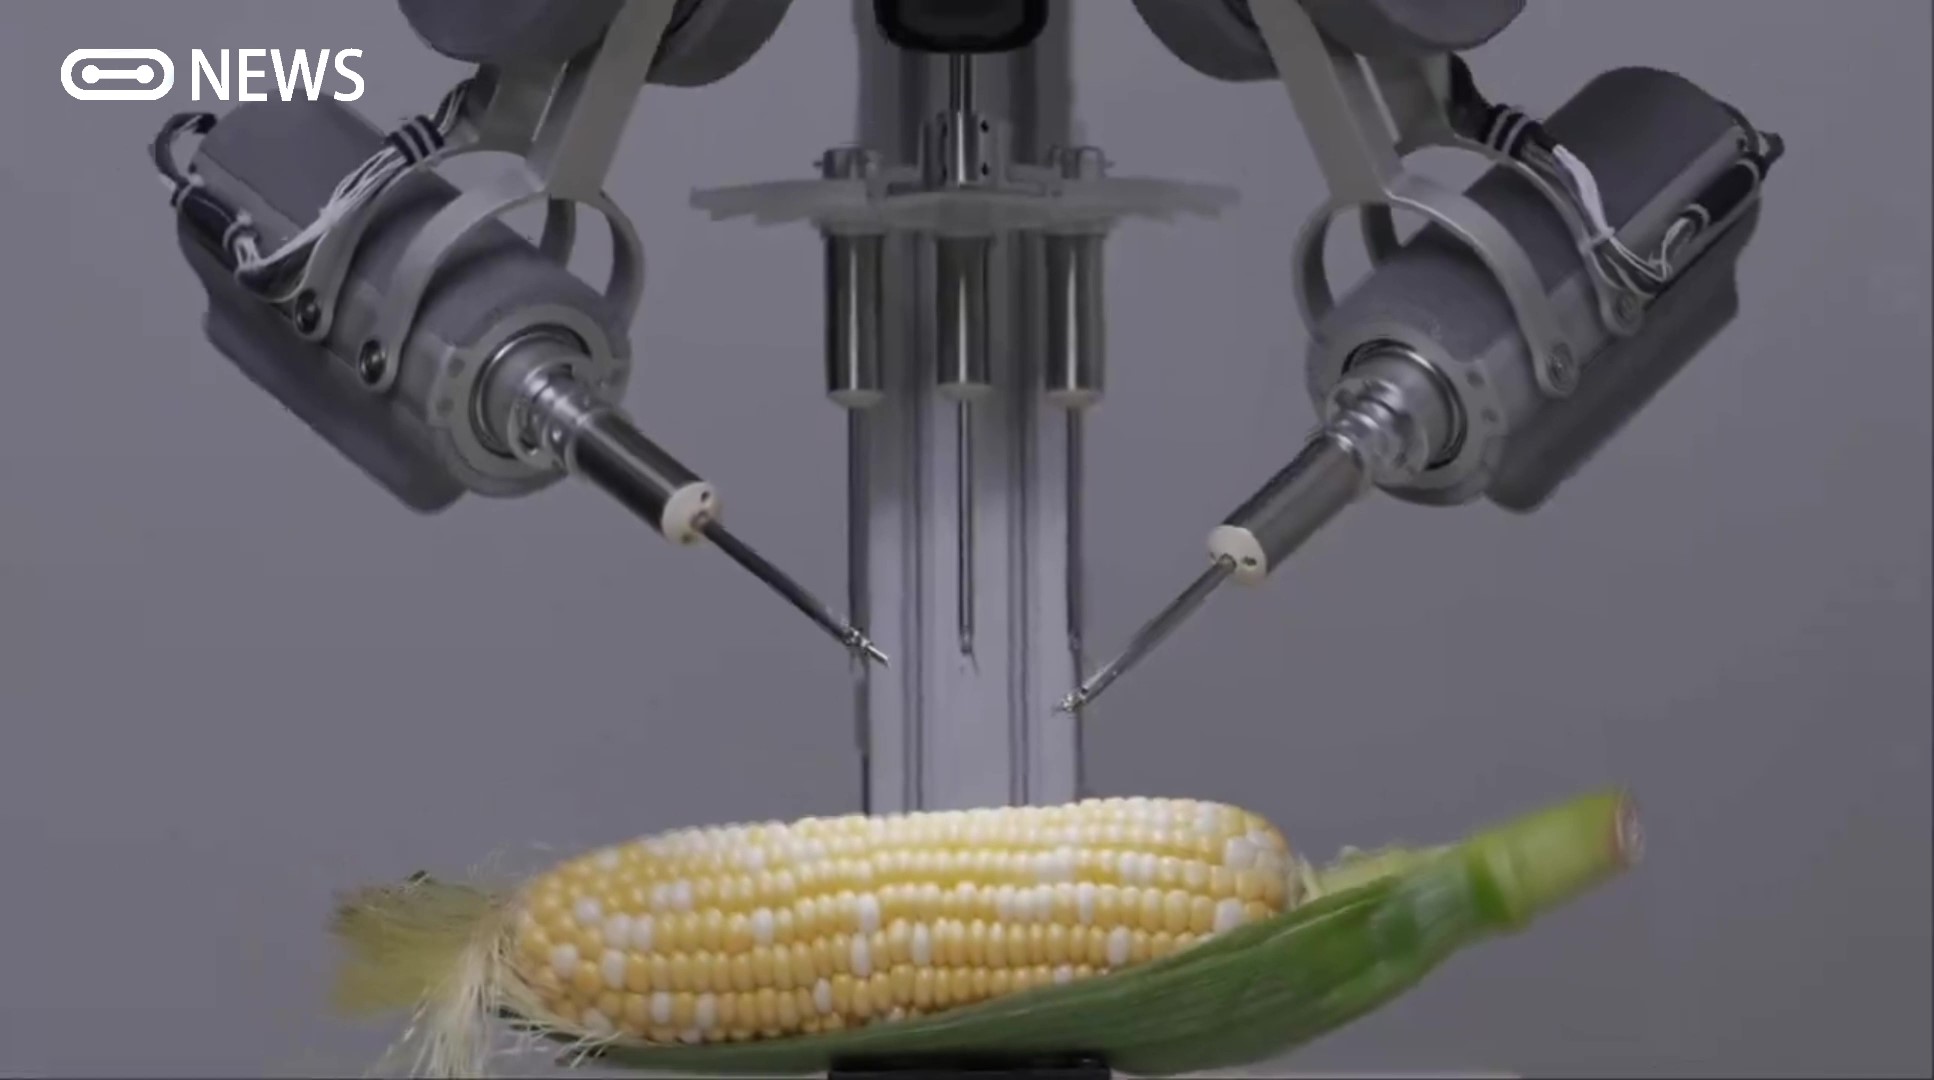
超微创手术辅助机器人缝合玉米粒
索尼开发了一种机器人,可以利用显微镜和高灵敏度的控制装置来跟踪外科医生的手部动作,并对静脉和神经等小组织进行精细的手术。...
作者:ROBOT@qwh 日期:2024.05.19 分类:机器人 3062 -
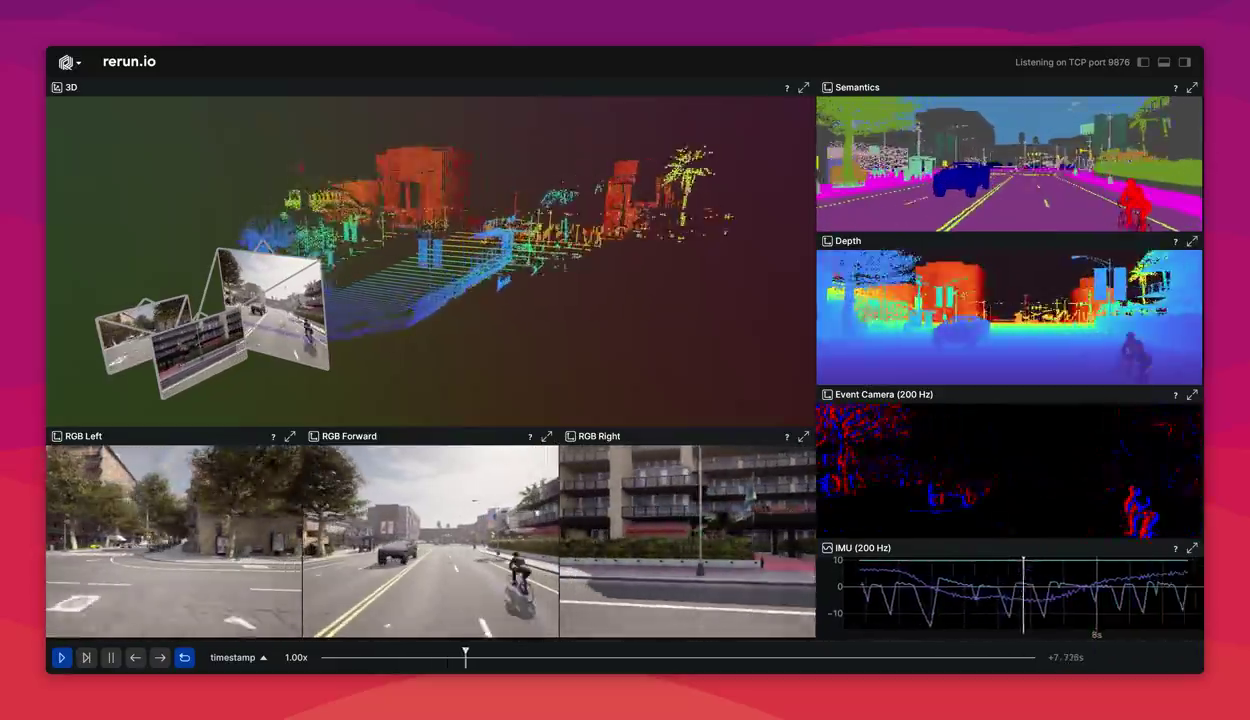
机器人Sim-to-Rerun 可视化工具
Sim-to-Rerun:使用 Rerun 通过#ROS 2 可视化 CARLA 模拟器输出。此示例可视化了 Rerun 中用于自动驾驶的 CARLA 模拟器的模拟传感器数据。它使用 Rerun 的新概念验证 C++ ROS2 桥接器构建,该桥接器目前支持一组有限的消息类型。据我们所知,Rerun 是目前性能最高的多模态可视化工具,已被世界上一些最好的团队使用。我们将继续努力让 Rerun 为更多机器人团队所用,而这个示例和 PoC ROS 2 桥是朝着这个方向迈出的又一步。...
作者:ROBOT@qwh 日期:2024.05.03 分类:机器人 3165 -
Open Robotics 成立开源机器人联盟
开源机器人基金会 (OSRF)很高兴地宣布成立开源机器人联盟 (OSRA),这是一项新举措,旨在加强我们开源机器人软件项目的治理并确保机器人操作系统 (ROS) 的健康发展) 套件社区将在未来的许多年里持续发展。 OSRA 将效仿 Linux 基金会和 Eclipse 基金会等其他成功的开源项目基金会,采用混合会员制和精英管理模式。OSRA 向所有社区利益相关者发出公开邀请,参与 OSRF 开源项目(ROS、Gazebo、Open-RMF 及其基础设施)的技术监督、指导、开发...
作者:AI智能小站 日期:2024.03.22 分类:机器人 3628
热门文章
-
康普顿未来智慧农场
 康普顿未来农场,使用更少的水和1%的土地,即可实现与产统农业相同产量....
-
一种自动确定计算机游戏状态中可能动作的方法
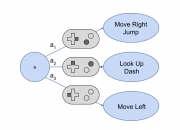 由于手动彻底测试视频游戏软件非常困难,因此需要拥有能够自动探索不同游戏功能的人工智能代理。此类代理的关键要求是玩家动作的模型,代理可以使用该模型来确定不同游戏状态下的可能动作集,以及对代理策略选择的游戏执行选定的动作。目前使用的典型游戏引擎不提供这样的动作模型,导致现有的工作要么需要人工手动定义动作模型,要么不精确地猜测可能的动作。在我们的工作中,我们通过为游戏中存在的用户输入处理逻辑开发最先进的分析方法来演示程序分析如何有效解决该问题,该分析可以使用离散动作空间自动建模游戏...
-
拆解 OpenAI 的新董事会
 在人工智能和技术领域掀起波澜的惊人事件中,人工智能领域的领先实体 OpenAI 最近的领导地位发生了重大转变。以萨姆·奥尔特曼 (Sam Altman) 戏剧性地重返首席执行官职位以及随之而来的董事会改组为标志,这些变化代表了该组织的关键时刻。OpenAI 以其在人工智能研究和开发方面的开创性工作而闻名,包括广泛认可的 ChatGPT 和 DALL-E 模型,站在人工智能进步的最前沿。因此,董事会的重组不仅仅是人员的变动,还标志着人工智能领域最具影响力的组织之一的方向、优先事...
-
HierSpeech++:通过零样本语音合成新架构
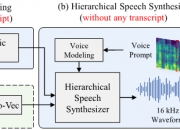 基于大语言模型(LLM)的语音合成已广泛应用于零样本语音合成中。然而,它们需要大规模数据,并且具有与以前的自回归语音模型相同的局限性,包括推理速度慢和缺乏鲁棒性。本文提出了 HierSpeech++,一种快速、强大的零样本语音合成器,用于文本到语音(TTS)和语音转换(VC)。我们验证了分层语音合成框架可以显着提高合成语音的鲁棒性和表现力。此外,即使在零样本语音合成场景中,我们也显着提高了合成语音的自然度和说话人相似度。对于文本到语音,我们采用文本到向量框架,该框架根据文本表...
-
使用众包反馈来帮助训练机器人
 为了教人工智能代理一项新任务,比如如何打开厨房柜子,研究人员经常使用强化学习——这是一种试错过程,在该过程中,代理会因采取更接近目标的行动而获得奖励。在许多情况下,人类专家必须仔细设计奖励函数,这是一种激励机制,赋予代理人探索的动力。当智能体探索并尝试不同的动作时,人类专家必须迭代地更新奖励函数。这可能非常耗时、效率低下,并且难以扩展,尤其是当任务复杂且涉及许多步骤时。来自麻省理工学院、哈佛大学和华盛顿大学的研究人员开发了一种新的强化学习方法,该方法不依赖于专门设计的奖励函数...
